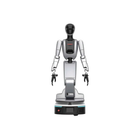
- Torsohöhe von 1.28 m bis 1.69 m verstellbar Dank 41 cm Verstellbereich arbeitet derselbe Roboter an einer niedrigen Werkbank ebenso wie auf Schulterhöhe, was kein anderes Modell dieser Baureihe bietet.
- 2 m Armspannweite Die größte Reichweite der Ti5 T-Serie, gegenüber 1.5 m beim T170A V2 mit Beinen und 1.35 m beim T170D auf Rädern.
- Radfahrwerk bis 2.0 m/s Statt zu gehen, deckt ein leistungsstarkes Radfahrwerk einen Geschwindigkeitsbereich von 0 bis 2.0 m/s ab, das schnellste Fahrwerk der drei Radmodelle.
- 22 aktive Freiheitsgrade, 3 kg pro Arm Jeder Arm ist für 3 kg ausgelegt, bei einer Wiederholgenauigkeit am Endeffektor von 0.3 mm oder besser, und die geschickten Hände der Ausführung Flagship bringen eine Handtraglast von 3 kg mit.
- Ausführung Standard ohne Kameras und Bordcomputer Kopf- und Handgelenkkameras, Kraftsensorik, geschickte Hände und das Modul Jetson AGX Orin 64 GB gibt es ausschließlich bei der Ausführung Flagship.
- Harmonic-Drive-Gelenke mit 16/18-Bit-Encodern Die Gelenke kommunizieren auf Roboterebene über CAN, als Antriebstyp dient CAN/EtherCAT, und die Plattform bietet eine Ethernet-Schnittstelle.
- Zweiarm-API und Akku mit 48 V 10 Ah Beide Ausführungen nutzen denselben Akku und dieselbe Zweiarm-API; die Laufzeit wird mit dem Angebot bestätigt.


Beschreibung
Der T170C ist ein zweiarmiger Humanoide auf Rädern, der um einen höhenverstellbaren Torso herum gebaut ist: Die Gesamthöhe reicht von 1.28 m bis 1.69 m, ein Verstellbereich von 41 cm, den kein anderer Roboter der Ti5 T-Serie bietet. Mit 2 m Armspannweite, der größten der Baureihe, und 22 aktiven Freiheitsgraden ist er auf Reichweite und Arbeitsraum ausgelegt, nicht auf das Gehen.
Für die Mobilität sorgt ein leistungsstarkes Radfahrwerk mit 0 bis 2.0 m/s — das schnellste Fahrwerk unter den Radmodellen — mit einem Akku mit 48 V 10 Ah. Jeder Arm ist für 3 kg ausgelegt, bei einer Wiederholgenauigkeit am Endeffektor von 0.3 mm oder besser. Die Gelenke kombinieren Harmonic-Drive-Getriebe mit 16/18-Bit-Encodern, die Gelenkkommunikation läuft über CAN, als Antriebstyp dient CAN/EtherCAT, und eine Zweiarm-API über Ethernet ist der Einstieg in die Entwicklung. Das Bruttogewicht beträgt 90 kg plus 50 kg; die Aufteilung zwischen beiden Werten wird mit dem Angebot bestätigt.
Die beiden Ausführungen unterscheiden sich hier deutlicher als sonst in der Baureihe. Die Ausführung Standard umfasst Körper, Arme und Fahrwerk mit der Zweiarm-API und hat weder geschickte Hände noch Kraftsensorik, Kameras oder einen Bordcomputer. Die Ausführung Flagship ergänzt geschickte Roboterhände mit 3 kg Traglast, zwei sechsdimensionale Kraftsensoren an den Armenden, eine Intel RealSense D435 im Kopf mit zwei Kameras RealSense D405 an den Handgelenken sowie ein Modul Jetson AGX Orin 64 GB. Ein Team mit eigenem Perception-Stack und eigener Rechenleistung kann die Ausführung Standard wählen; wer einen Roboter braucht, der schon bei Lieferung sieht und fühlt, braucht die Ausführung Flagship.
Die Plattform ist für mobile Manipulation auf ebenen Böden in Innenräumen gedacht: Zweiarm-Forschung, Greif- und Wahrnehmungsstudien, Lehre sowie Prototypen gewerblicher und industrieller Handhabungsaufgaben innerhalb von 3 kg pro Arm. Laufzeit und Schutzart werden mit dem Angebot bestätigt.
Wichtigste Fähigkeiten
- Torsohöhe von 1.28 m bis 1.69 m verstellbar: Dank 41 cm Verstellbereich arbeitet derselbe Roboter an einer niedrigen Werkbank ebenso wie auf Schulterhöhe, was kein anderes Modell dieser Baureihe bietet.
- 2 m Armspannweite: Die größte Reichweite der Ti5 T-Serie, gegenüber 1.5 m beim T170A V2 mit Beinen und 1.35 m beim T170D auf Rädern.
- Radfahrwerk bis 2.0 m/s: Statt zu gehen, deckt ein leistungsstarkes Radfahrwerk einen Geschwindigkeitsbereich von 0 bis 2.0 m/s ab, das schnellste Fahrwerk der drei Radmodelle.
- 22 aktive Freiheitsgrade, 3 kg pro Arm: Jeder Arm ist für 3 kg ausgelegt, bei einer Wiederholgenauigkeit am Endeffektor von 0.3 mm oder besser, und die geschickten Hände der Ausführung Flagship bringen eine Handtraglast von 3 kg mit.
- Ausführung Standard ohne Kameras und Bordcomputer: Kopf- und Handgelenkkameras, Kraftsensorik, geschickte Hände und das Modul Jetson AGX Orin 64 GB gibt es ausschließlich bei der Ausführung Flagship.
- Harmonic-Drive-Gelenke mit 16/18-Bit-Encodern: Die Gelenke kommunizieren auf Roboterebene über CAN, als Antriebstyp dient CAN/EtherCAT, und die Plattform bietet eine Ethernet-Schnittstelle.
- Zweiarm-API und Akku mit 48 V 10 Ah: Beide Ausführungen nutzen denselben Akku und dieselbe Zweiarm-API; die Laufzeit wird mit dem Angebot bestätigt.
Dieses Modell wird auf Angebotsbasis angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferzeitplan beeinflussen den Endbetrag, daher wird der Preis projektbezogen bestätigt und nicht ausgewiesen.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Ti5 Robotics |
|---|---|
| Modell | T170C |
| Ausführungen | Standard-Modell; Flagship-Modell |
| Bauform | Zweiarmiger Humanoide auf Rädern mit höhenverstellbarem Torso |
| Gesamthöhe | 1.28–1.69 m |
| Bruttogewicht | 90 kg + 50 kg (Aufteilung im Angebot bestätigt) |
| Armspannweite | 2 m |
| Aktive Freiheitsgrade gesamt | 22 |
| Traglast pro Arm | 3 kg |
| Traglast der Hand | Flagship: 3 kg; Standard: keine Hände |
| Wiederholgenauigkeit am Endeffektor | ≤0.3 mm |
| Fahrwerk | Hochleistungsräder |
| Fahrgeschwindigkeit | 0–2.0 m/s |
| Typ der Gelenkantriebe | CAN/EtherCAT |
| Getriebetyp der Gelenke | Harmonic-Drive-Getriebe |
| Auflösung der Gelenk-Encoder | 16/18 Bit |
| Akku | 48 V 10 Ah |
| Laufzeit | Im Angebot zu bestätigen |
| Kraftsensorik | Flagship: sechsdimensionaler Kraftsensor × 2; Standard: keine |
| Visuelle Wahrnehmung | Flagship: Kopf Intel RealSense D435 × 1, Handgelenke Intel RealSense D405 × 2; Standard: keine |
| Steuerung und Rechenleistung | Flagship: NVIDIA Jetson AGX Orin 64 GB; Standard: keine |
| Software | Zweiarm-API |
| Kommunikation | Gelenke CAN; Ethernet-Schnittstelle |
| Werkstoffe | Struktur aus Aluminiumlegierung o. Ä.; Verkleidung aus ABS o. Ä. |
| Schutzart | Im Angebot zu bestätigen |
| Preis | Nur auf Angebotsbasis |
Branchen
Häufig gestellte Fragen
Beide sind zweiarmige Plattformen auf Rädern, doch der T170C hat einen von 1.28 bis 1.69 m verstellbaren Torso statt eines festen Rahmens von 1.5 m mit 16 cm Hub, eine Armspannweite von 2 m statt 1.35 m, 22 statt 21 Freiheitsgrade, ein Fahrwerk mit 2.0 m/s statt 1.5 m/s und 3 kg pro Arm statt 2 bis 3 kg. Der T170D hat Kopf- und Handgelenkkameras in beiden Ausführungen; beim T170C gehören sie zur Ausführung Flagship.
Nein. Er fährt auf einem leistungsstarken Radfahrwerk mit einem Geschwindigkeitsbereich von 0 bis 2.0 m/s und eignet sich daher für ebene Böden in Innenräumen, nicht für Treppen oder unebenes Gelände.
Das Bruttogewicht beträgt 90 kg plus 50 kg. Die Aufteilung zwischen Körper und Fahrwerk wird mit dem Angebot bestätigt.
Die Ausführung Flagship ergänzt geschickte Hände mit 3 kg Traglast, zwei sechsdimensionale Kraftsensoren, eine Kopfkamera Intel RealSense D435 mit zwei Handgelenkkameras RealSense D405 sowie einen Rechner Jetson AGX Orin 64 GB. Die Ausführung Standard hat nichts davon; ein Team, das sie wählt, stellt eigene Endeffektoren, eigene Wahrnehmung und eigene Rechenleistung.
Jeder Arm ist für 3 kg ausgelegt, bei einer Wiederholgenauigkeit am Endeffektor von 0.3 mm oder besser, und die geschickten Hände der Ausführung Flagship sind für eine Handtraglast von 3 kg ausgelegt.
Er wird auf Angebotsbasis angeboten. Ausführung, Konfiguration, Stückzahl und Lieferung werden projektbezogen bestätigt, und der Preis wird im Angebot festgelegt.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.