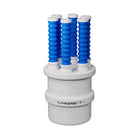
- Sechs Finger statt fünf Ein sechster Finger ergänzt einen Kontaktpunkt, sodass die Hand ein Teil mit einigen Fingern halten kann, während andere es umsetzen.
- Bis zu 42 Freiheitsgrade Die J42 hat die höchste Gelenkanzahl der Reihe Linker Hand, für Umorientierung in der Hand und Haltungen, die ein Parallelgreifer nicht erreicht.
- Sehnenantrieb (Seilzug) Seilzüge leiten die Motorkraft durch die Hand, was die Finger leicht hält und sie bei Kontakt mit einem Teil oder einer Vorrichtung nachgeben lässt.
- Industrielle Klauenbauform Linkerbot hat die J42 als industrietauglichen Endeffektor für Automatisierungszellen, mobile Manipulatoren und humanoide Plattformen gebaut.
- Projektbezogen spezifiziert Sensoren, Steuerelektronik und die Schnittstelle zu Ihrem Roboter werden mit dem Angebot vereinbart, sodass die Hand vor der Bestellung für Ihre Zelle konfiguriert ist.

Beschreibung
Die Linkerbot Linker Hand J42 ist eine geschickte Sechsfinger-Roboterhand in industrietauglicher Klauenbauform, mit bis zu 42 Freiheitsgraden, die über Sehnen (Seilzüge) angetrieben werden. Sie ist als Endeffektor für Automatisierungszellen, mobile Manipulatoren und humanoide Plattformen gebaut, die Teile greifen und neu ausrichten müssen, die ein Zweifingergreifer nicht halten kann.
Der sechste Finger ist der Kern der Konstruktion. Mit einem Kontaktpunkt mehr als eine menschliche Hand kann die J42 ein unregelmäßiges Teil mit mehreren Fingern halten, während andere es drehen oder umsetzen, weiche Verpackungen umschließen oder ein Teil bei der Montage stabilisieren. Der Sehnenantrieb leitet die Motorkraft durch die Hand, sodass die Finger leicht bleiben und bei Kontakt mit einem Teil oder einer Vorrichtung etwas nachgeben.
Sie richtet sich an Fertigungsingenieure und Forschungsteams, die an Manipulation in der Hand und Mehrfingergreifen arbeiten, wo Gelenkanzahl und redundante Kontaktpunkte mehr zählen als eine menschenähnliche Form. Gewicht, Traglast, Fingerkraft, Steuerschnittstelle, Sensoren und Softwareunterstützung werden für Ihren Roboter festgelegt und mit dem Angebot bestätigt.
Für eine sehnengetriebene Fünffingerhand sehen Sie sich die Linker Hand L30 Cable-Driven an; für eine Gestängehand mit 16 aktiven Gelenken die Linker Hand L20 Pro. Vergleichen Sie das gesamte Angebot an geschickten Roboterhänden.
Wichtigste Fähigkeiten
- Sechs Finger statt fünf: Ein sechster Finger ergänzt einen Kontaktpunkt, sodass die Hand ein Teil mit einigen Fingern halten kann, während andere es umsetzen.
- Bis zu 42 Freiheitsgrade: Die J42 hat die höchste Gelenkanzahl der Reihe Linker Hand, für Umorientierung in der Hand und Haltungen, die ein Parallelgreifer nicht erreicht.
- Sehnenantrieb (Seilzug): Seilzüge leiten die Motorkraft durch die Hand, was die Finger leicht hält und sie bei Kontakt mit einem Teil oder einer Vorrichtung nachgeben lässt.
- Industrielle Klauenbauform: Linkerbot hat die J42 als industrietauglichen Endeffektor für Automatisierungszellen, mobile Manipulatoren und humanoide Plattformen gebaut.
- Projektbezogen spezifiziert: Sensoren, Steuerelektronik und die Schnittstelle zu Ihrem Roboter werden mit dem Angebot vereinbart, sodass die Hand vor der Bestellung für Ihre Zelle konfiguriert ist.
Dieses Modell wird auf Anfrage angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferplan bestimmen den Endbetrag mit, daher wird der Preis für jedes Projekt bestätigt statt veröffentlicht.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Linkerbot |
|---|---|
| Modell | Linker Hand J42 |
| Finger | 6 |
| Bauform | Industrietaugliche Klaue |
| Freiheitsgrade | Bis zu 42 |
| Kraftübertragung | Sehnenantrieb (Seilzug) |
| Gewicht | Wird mit dem Angebot bestätigt |
| Traglast | Wird mit dem Angebot bestätigt |
| Greifkraft | Wird mit dem Angebot bestätigt |
| Steuerschnittstelle | Wird mit dem Angebot bestätigt |
| Versorgungsspannung | Wird mit dem Angebot bestätigt |
| Sensoren | Wird mit dem Angebot bestätigt |
| Software und ROS-Unterstützung | Wird mit dem Angebot bestätigt |
| Montage am Roboter | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Sie wird auf Anfrage angeboten – Konfiguration, Stückzahl und Lieferung werden für jedes Projekt bestätigt.
Sechs Finger mit bis zu 42 Freiheitsgraden, die höchste Gelenkanzahl der Reihe Linker Hand.
Ein sechster Finger ergänzt einen Kontaktpunkt. Die Hand kann ein unregelmäßiges Teil mit mehreren Fingern halten, während andere es drehen oder umsetzen, und umschließende Griffe erhalten einen zusätzlichen Stützpunkt.
Über Sehnen (Seilzüge), die die Motorkraft durch die Hand leiten. Das hält die Finger leicht und lässt sie bei Kontakt etwas nachgeben.
Schnittstelle, Steuerelektronik, Sensoren und Software werden für Ihren Arm, Ihre Zelle oder Ihren Humanoiden festgelegt und mit dem Angebot bestätigt.
Beide sind sehnengetrieben. Die L30 Cable-Driven ist eine menschenähnliche Fünffingerhand mit 17 aktiven und 4 passiven Gelenken; die J42 ist eine industrielle Sechsfingerklaue mit bis zu 42 Freiheitsgraden.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.