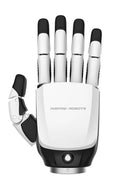
- 15 N am Daumen, 10 N an den Fingerkuppen Die Daumenkuppe drückt mit 15 N und jede der vier Fingerkuppen mit 10 N.
- 540 g mit 12 Gelenken Sechs Mikro-Linear-Servoaktuatoren treiben 12 Gelenke in einer Hand an, die 217,8 mm lang und 80,7 mm breit über die Handfläche ist.
- Kraftrückmeldung an jedem Aktuator Absolute Positionssensoren und Kraftsensoren mit 0,5 N Auflösung lassen jeden Finger bei einer eingestellten Kraft stoppen.
- Selbsthemmung bei Stromausfall Die Finger halten ihre Position, wenn der Strom unterbrochen wird, und müssen beim Einschalten nicht neu positioniert werden.
- Schnelle Finger und schneller Daumen Die vier Finger beugen sich mit 260°/s, und der Daumen dreht sich über mehr als 65° mit 107°/s, wobei die Fingerkuppen auf ±0,20 mm genau wiederholen.
- Offene RS-485-Steuerung Ein offenes Registerprotokoll, bis zu 254 Hände pro Bus und eine Versorgung mit 12–48 V DC halten die Integration einfach.

Beschreibung
Die Inspire RH56DFX ist eine geschickte Fünffinger-Roboterhand aus der RH56-Serie von Inspire Robots, gebaut als linke Hand (RH56DFX-2L) oder rechte Hand (RH56DFX-2R). Inspire stellt sie als die ausgewogene Wahl zwischen Kraft und Geschwindigkeit in der Reihe vor: 15 N an der Daumenkuppe, 10 N an jeder Fingerkuppe und eine Beugung der vier Finger mit 260°/s, in einer Hand mit 540 g.
Sechs Mikro-Linear-Servoaktuatoren bewegen 12 Gelenke, mit absoluten Positionssensoren und einem Kraftsensor an jedem Aktuator für eine Kraftrückmeldung in Echtzeit mit 0,5 N Auflösung. Erhält jeder Finger einen Kraftschwellenwert, stoppt er, sobald dieser erreicht ist, sodass feste und weiche Gegenstände wie ein Becher, ein Apfel oder ein Bohrmaschinengriff nach Kraft statt nur nach Position gegriffen werden. Eine Selbsthemmung bei Stromausfall hält die Finger in ihrer Position, und die Hand muss nach der Rückkehr der Versorgung nicht neu positioniert werden.
Die Hand ist 217,8 mm lang, 80,7 mm breit über die Handfläche und 31,2 mm dick und wird an einem Handgelenkflansch mit Ø52 mm montiert, mit vier Bohrungen von 3,5 mm und vier von 6,0 mm. Die Fingerkuppen wiederholen auf ±0,20 mm genau; der Daumen dreht sich seitlich über mehr als 65° mit 107°/s und beugt sich mit 70°/s. Die Steuerung läuft über RS-485, standardmäßig mit 115.200 bit/s (8 Datenbits, keine Parität, 1 Stoppbit) und einem offenen Registerprotokoll, mit bis zu 254 Händen an einem Bus und gespeicherten Bewegungsabläufen von bis zu acht Gesten. Der Versorgungsbereich liegt bei 12–48 V DC, mit einer Spitze von 2 A bei 24 V.
Die Inspire RH56BFX teilt diesen Rahmen und dieses Gewicht, tauscht aber Kraft gegen Geschwindigkeit, mit 570°/s Fingerbeugung und 6 N an der Daumenkuppe. Die Inspire RH56E2 ist die Schwerlasthand mit 30 N pro Daumenkuppe, und die RH56DFQ in der Konfiguration für den Unitree H2 wird für diesen Humanoiden angeboten. Sehen Sie sich alle unsere geschickten Roboterhände an.
Wichtigste Fähigkeiten
- 15 N am Daumen, 10 N an den Fingerkuppen: Die Daumenkuppe drückt mit 15 N und jede der vier Fingerkuppen mit 10 N.
- 540 g mit 12 Gelenken: Sechs Mikro-Linear-Servoaktuatoren treiben 12 Gelenke in einer Hand an, die 217,8 mm lang und 80,7 mm breit über die Handfläche ist.
- Kraftrückmeldung an jedem Aktuator: Absolute Positionssensoren und Kraftsensoren mit 0,5 N Auflösung lassen jeden Finger bei einer eingestellten Kraft stoppen.
- Selbsthemmung bei Stromausfall: Die Finger halten ihre Position, wenn der Strom unterbrochen wird, und müssen beim Einschalten nicht neu positioniert werden.
- Schnelle Finger und schneller Daumen: Die vier Finger beugen sich mit 260°/s, und der Daumen dreht sich über mehr als 65° mit 107°/s, wobei die Fingerkuppen auf ±0,20 mm genau wiederholen.
- Offene RS-485-Steuerung: Ein offenes Registerprotokoll, bis zu 254 Hände pro Bus und eine Versorgung mit 12–48 V DC halten die Integration einfach.
Dieses Modell wird auf Anfrage angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferplan bestimmen den Endbetrag mit, daher wird der Preis für jedes Projekt bestätigt statt veröffentlicht.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | Inspire Robots |
|---|---|
| Modell | RH56DFX |
| Handseite | Links (RH56DFX-2L) oder rechts (RH56DFX-2R), wird mit dem Angebot bestätigt |
| Finger | 5 |
| Freiheitsgrade | 6 |
| Gelenke | 12 |
| Aktuatoren | 6 Mikro-Linear-Servoaktuatoren mit absoluten Positions- und Kraftsensoren |
| Gewicht | 540 g |
| Größe | 217,8 mm lang, 80,7 mm Breite der Handfläche, 31,2 mm dick |
| Kraft an der Daumenkuppe | 15 N |
| Kraft an der Fingerkuppe | 10 N |
| Kraftauflösung | 0,5 N |
| Wiederholgenauigkeit | ±0,20 mm |
| Seitlicher Drehbereich des Daumens | > 65° |
| Seitliche Drehgeschwindigkeit des Daumens | 107°/s |
| Beugegeschwindigkeit des Daumens | 70°/s |
| Beugegeschwindigkeit der vier Finger | 260°/s |
| Selbsthemmung bei Stromausfall | Ja |
| Taktile Sensoren | Keine |
| Steuerschnittstelle | RS-485, offenes Registerprotokoll |
| RS-485-Einstellungen | Standard 115.200 bit/s, 8 Datenbits, keine Parität, 1 Stoppbit |
| Hände pro RS-485-Bus | Bis zu 254 |
| Bewegungsabläufe | Gespeicherte Abläufe mit bis zu 8 Gesten |
| Betriebsspannung | 12–48 V DC |
| Ruhestrom | 0,09 A bei 24 V |
| Spitzenstrom | 2 A bei 24 V |
| Handgelenkflansch | Ø52 mm, 4 × Bohrungen Ø3,5 mm und 4 × Bohrungen Ø6,0 mm |
| SDK- und ROS-Unterstützung | Wird mit dem Angebot bestätigt |
| Montage am Roboter | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Die geschickte Roboterhand Inspire RH56DFX wird auf Anfrage angeboten: Handseite, Stückzahl und Lieferung werden für jedes Projekt bestätigt.
Die Daumenkuppe drückt mit 15 N und jede Fingerkuppe mit 10 N. Die Hand wiegt 540 g.
Sechs, die 12 Gelenke bewegen. Jeder der vier Finger hat einen Aktuator und der Daumen zwei, für das Beugen und für die seitliche Drehung über mehr als 65°.
Beide teilen den Rahmen mit 540 g, die 12 Gelenke und die RS-485-Schnittstelle. Die DFX greift kräftiger, mit 15 N an der Daumenkuppe und 10 N pro Fingerkuppe; die BFX bewegt sich schneller, mit 570°/s Fingerbeugung gegenüber den 260°/s der DFX.
Über RS-485, standardmäßig mit 115.200 bit/s und einem offenen Registerprotokoll, und bis zu 254 Hände können sich einen Bus teilen. Sie arbeitet mit 12–48 V DC und wird an einem Handgelenkflansch mit Ø52 mm montiert; die Anpassung an Ihren Arm oder Humanoiden wird mit dem Angebot bestätigt.
Nein. Sie erfasst den Griff über einen Kraftsensor an jedem ihrer sechs Aktuatoren, mit 0,5 N Auflösung. Für taktile Sensorik an Fingerkuppen und Handfläche bieten sich die taktilen Ausführungen der RH56E2 oder die RH56F1-E2L-T1 an.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.